במשך שנים הבינה המלאכותית ידעה לכתוב, לתרגם, לתכנת ולנתח תמונות. היא לא ידעה להרים חפץ מהרצפה. עכשיו היא מקבלת גוף. התחום מכונה Embodied AI, בינה מלאכותית מגולמת. הוא משלב מודלים מתקדמים עם רובוטים המצוידים במצלמות, חיישנים, מנועים ובקרת תנועה, כדי שיזהו סביבה, יבינו הוראה ויבצעו אותה בעולם הפיזי.
זה עשוי להיות שינוי משמעותי אפילו יותר ממהפכת הצ'אטבוטים. אבל בין יכולת טכנולוגית למוצר אמין עדיין מפרידה דרך ארוכה.
שוק של מיליארדים, ושאלה על הצורה
לפי תחזית של Fortune Business Insights, שוק הרובוטים דמויי האדם יגיע לכ-6.24 מיליארד דולר ב-2026. מדובר בתחזית, לא בנתון הכנסות מאומת. חברות מחקר אחרות מציגות הערכות שונות, ובפועל הפער ביניהן מלמד כמה השוק עדיין צעיר.
הטיעון לצורה האנושית נשמע הגיוני. העולם בנוי עבורנו, ומכונה בצורתנו משתלבת בו בלי שינוי תשתיות. אבל במחסן עם רצפה שטוחה רובוט על גלגלים יציב וזול יותר. בקו ייצור קבוע זרוע תעשייתית מדויקת יותר מרובוט שלם. אני חושש שחלק מההתלהבות נובע מהמראה. קל יותר למכור עובד רובוטי שנראה כמונו. הצורה צריכה לשרת את המשימה, לא להפך.
הרובוט לומד במחשב לפני שהוא יוצא לעבודה
בעבר תכנות רובוט דרש הגדרה מדויקת של כל תנועה. היום מאמנים אותו בסימולציה, בתאום דיגיטלי (Digital Twin), מודל ממוחשב של הרובוט וסביבת העבודה שלו. באמצעות GPU אפשר להפעיל אלפי רובוטים וירטואליים במקביל. חלק מהמערכות לומדות באמצעות Reinforcement Learning, למידת חיזוק: משוב על הצלחה או כישלון משפר בהדרגה את מדיניות הפעולה. חברות כמו NVIDIA מפתחות פלטפורמות לאימון כזה.

מבחינה הנדסית זה חוסך מאות רכיבים שבורים. אבל יש Sim-to-Real Gap, הפער בין סימולציה למציאות. רובוט שהצליח אלפי פעמים בהרמת חפץ וירטואלי עלול להיכשל כשהחפץ האמיתי חלקלק, כבד מהצפוי או מונח בזווית אחרת. הטכנולוגיה מצמצמת את הפער, אבל לא ביטלה אותו.
הידיים הן המבחן, לא הרגליים
כל הדגמה מראה הליכה, ריצה וריקוד. אני מתעניין בשאלה אחרת: האם הרובוט מרים כוס מים בלי לשפוך, מחזיק ביצה בלי לשבור ומשתמש במברג רגיל. בני אדם מתאימים את כוח האחיזה לחפץ בלי לחשוב. לרובוט זה אתגר מורכב.
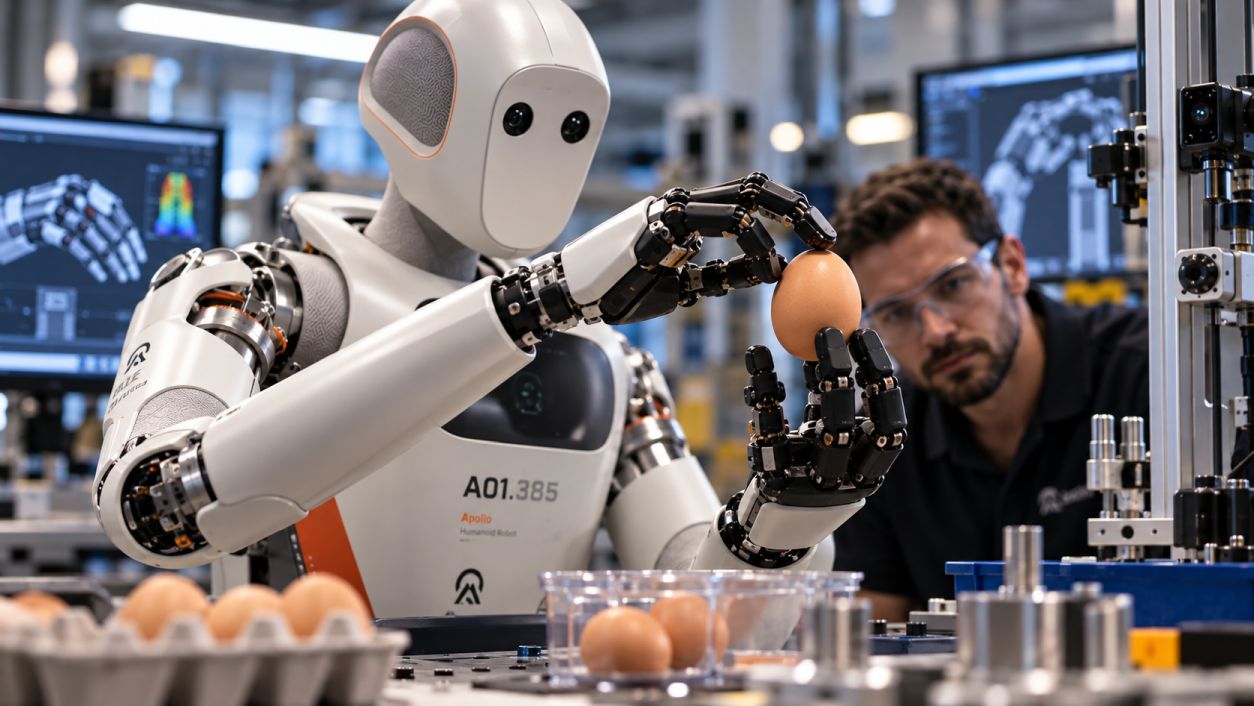
רובוטים תעשייתיים משתמשים בתפסנים (Grippers) ייעודיים, ושינוי המשימה מחייב התאמה מכנית או תכנות מחדש. הדור החדש משלב כפות ידיים מרובות אצבעות וחיישני מגע, ובהם חיישנים פיאזורזיסטיביים שמשנים התנגדות חשמלית בהתאם ללחץ. כך המערכת מזהה שחפץ מתחיל להחליק. זה אחד הכיוונים המבטיחים ביותר. רובוט שלא מתפעל חפצים יומיומיים יתקשה להיות עוזר שימושי, גם אם הוא מבצע תנועות אקרובטיות.
Apollo: מה כבר נמדד ומה עדיין הצהרה
Apollo של Apptronik האמריקאית מיועד ללוגיסטיקה וייצור. אלה נתוני הדור הראשון, כפי שהחברה מפרסמת:
- עד 25 ק"ג מטען.
- כ-4 שעות עבודה על סוללה אחת.
- סוללות מתחלפות, עם אפשרות חיבור לחשמל רציף.
ביוני 2026 חשפה החברה את Apollo 2, בגרסה דו-רגלית ובגרסה על גלגלים. באתר היא מציגה סוללות מתחלפות שמאפשרות הפעלה של 7×22, כלומר שבעה ימים בשבוע ו-22 שעות ביממה. זו מטרת תכנון ולא נתון מוכח. אין פירוש הדבר שהרובוט מסוגל לעבוד 22 שעות על טעינה אחת, והחברה לא פרסמה נתוני זמינות בפועל. היא גם לא פרסמה נתוני מטען וזמן סוללה ל-Apollo 2, ולכן המספרים שלמעלה שייכים לדור הראשון.
מעניין לציין איך החברה מגדירה את Apollo 2. היא מציגה אותו כפלטפורמה לאיסוף נתונים ואימון, שעובדת כבר יותר משנה ב-Robot Park, מתקן באוסטין של כמעט 90 אלף רגל מרובעת. הנתונים משמשים גם את Gemini Robotics של Google DeepMind. כלומר, גם אצל אחת החברות המובילות הרובוט עדיין לומד את העבודה.
BMW ו-Mercedes: פיילוט הוא לא הטמעה
BMW ניסתה את Figure 02 במפעל Spartanburg, בניסוי של כמה שבועות שבו הרובוטים הכניסו חלקי פח לשלדה. Mercedes-Benz בוחנת את Apollo במרכז הדיגיטלי שלה בברלין ובקצקמט שבהונגריה, להעברת רכיבים ולבדיקות איכות.
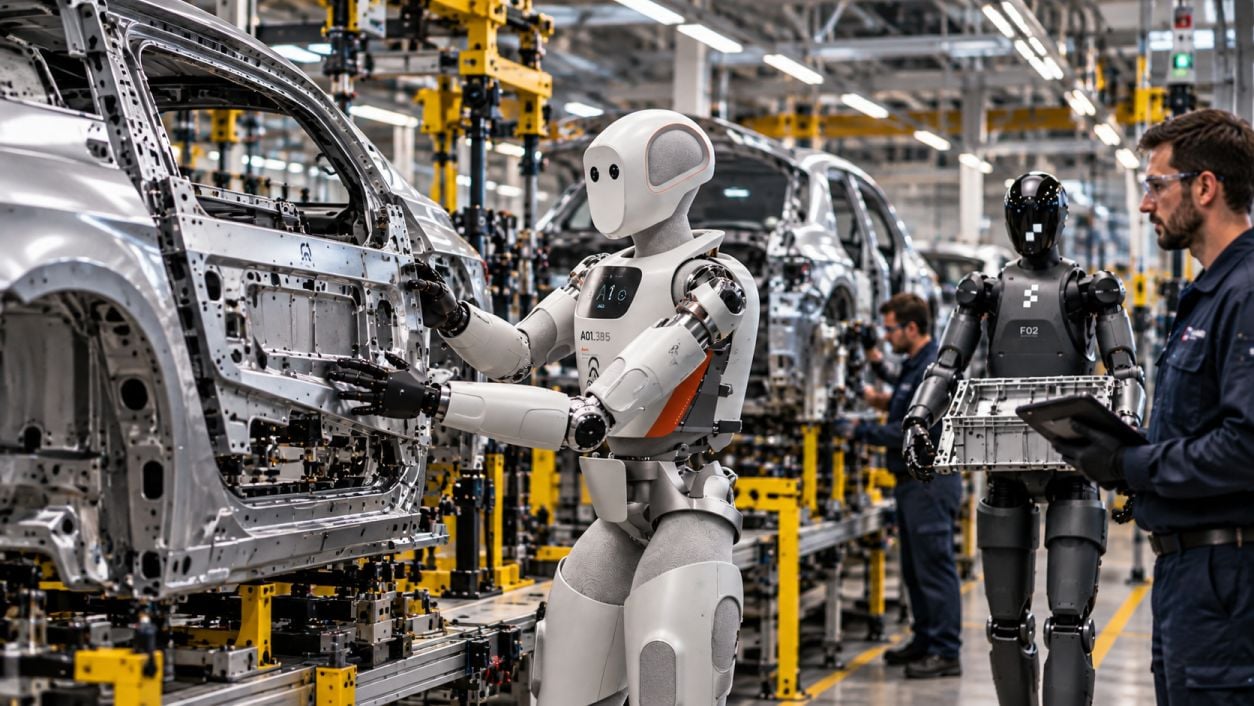
ראוי לציין ש-Mercedes גם משקיעה ב-Apptronik. בפברואר 2026 גייסה החברה 520 מיליון דולר בהשתתפות Google ו-Mercedes, לפי שווי של כ-5 מיליארד דולר. זו עובדה. הפרשנות שלי: מי שמשקיע בחברה ובוחן את המוצר שלה אינו עד עצמאי. אני לא טוען שיש בעיה, רק שזו לא הוכחה.
יש הבדל גדול בין רובוט שמבצע פעולה מוגדרת בפיילוט לבין צי רובוטים שמחליף עובדים במשמרות ייצור שלמות.
כשהרובוט עובד ליד אדם, אסור לו לטעות
רובוט תעשייתי מאחורי גדר הוא מערכת שאפשר לבודד. רובוט שנע בין עובדים צריך לזהות אנשים ובעלי חיים, להימנע מהתנגשות ולהגיב לבלתי צפוי.
התקן המרכזי, ISO 10218, עודכן בפברואר 2025 וקלט את רוב דרישות ISO/TS 15066 לרובוטים שיתופיים. הוא נכתב לרובוטים תעשייתיים, וחלק 2 שלו אינו חל על רובוטים המשולבים בפלטפורמות נעות. המסקנה היא שלי: התאמתו לרובוט הולך על שתי רגליים אינה מובנת מאליה.

לדברי Apptronik, גרסת הגלגלים של Apollo 2 תוכננה בהתאם לתקני בטיחות קיימים לרובוטים ניידים תעשייתיים. החברה לא ציינה תקן מסוים ולא פרסמה אישור. לפי הדיווח, היא ממשיכה לשפר את הבטיחות והאמינות של פלטפורמת ההליכה בשטח. חבל שדווקא הגרסה שנראית כמו אדם היא זו שהתקנים הקיימים מכסים הכי פחות. כשמערכת תוכנה טועה, מעדכנים גרסה. כשרובוט טועה ליד אדם, כבר מאוחר.
האם הם יחליפו עובדים?
אני מצפה שמשימות פיזיות חוזרות יעברו בהדרגה לאוטומציה, בעיקר היכן שחסר כוח אדם או שהעבודה קשה ומסוכנת. אינני משוכנע שתהיה החלפה גורפת. ההיסטוריה מלמדת שטכנולוגיה משנה מקצועות ויוצרת תפקידים חדשים, כמו תחזוקה, הפעלה, בטיחות ופיתוח תוכנה. אבל לא כל עובד יוכל לעבור בקלות למקצוע אחר, ולכן יש כאן אחריות למעסיקים ולממשלות בהכשרות.

הצד השני
הטיעון הנגדי החזק הוא שהלמידה מצטברת. הכסף גדול, הנתונים מהפיילוטים מזינים מודלים, ו-Apollo 2 מזין את Gemini Robotics. גם מכוניות ראשונות היו גרועות. יש בזה היגיון, אבל כסף ונתונים הם הבטחה, לא תוצאה.
השורה התחתונה
אל תמדדו רובוט הומנואידי לפי סרטון. אלה הנתונים שהייתי רוצה לראות:
- אלף שעות עבודה ללא תקלה משמעותית.
- מספר ההתערבויות האנושיות למשמרת.
- זמן תיקון ממוצע.
- עלות כוללת לשעת עבודה לעומת עובד או אוטומציה רגילה.
- נתוני אירועי בטיחות.

חבל שהיצרניות ושותפותיהן עדיין לא מפרסמות נתונים כאלה. אז האם אנחנו מוכנים למהפכה? השאלה האמיתית היא אם החברות מוכנות להימדד.