אירוע הפתיחה של NVIDIA ב-CES 2026 סיפק השנה משהו לכל אחד: זו הייתה תצוגת תכלית של איך ה-AI יורד מהענן ומגיע למחשב הביתי. ג'נסן הואנג לא איכזב וחשף שורת מוצרים וטכנולוגיות שמכוונים בדיוק למקום שבו העולמות האלה נפגשים.
Vera Rubin: היורשת של Blackwell כבר כאן
ההכרזה המרכזית הייתה על פלטפורמת המחשוב החדשה Vera Rubin (על שם האסטרונומית ורה רובין), שנכנסת כעת לייצור מלא. הפלטפורמה, שתחליף את ארכיטקטורת Blackwell הנוכחית, אינה רק "עוד שבב מהיר יותר", אלא מערכת אחודה הכוללת מעבד (CPU), שבב גרפי (GPU), מתגי תקשורת ומעבדי נתונים (DPUs).
על פי אנבידיה, מעבדי ה-Rubin יספקו ביצועי אימון AI הגבוהים פי 5 מאלו של קודמם, תוך התייעלות אנרגטית דרמטית והוזלת עלויות משמעותית עבור מרכזי נתונים.

בצעד שנועד להנגיש את כוח החישוב העצום הזה למפתחים וארגונים, הוכרז ה-DGX Spark – "מחשב-על אישי" שולחני (Desktop AI Supercomputer). המערכת מאפשרת למפתחים לאמן ולהריץ מודלים גדולים וסוכני AI מקומיים ישירות מהמשרד, ללא תלות מלאה בחוות שרתים מרוחקות.
CES 2026 סימן את המעבר של NVIDIA משלב ה"הייפ" לשלב היישום הפרקטי. אם עד עכשיו שמענו בעיקר על שרתים ענקיים וחוות שרתים, השנה המסר היה ברור: הטכנולוגיה הזו מגיעה הביתה. בין אם זה דרך כרטיס מסך שמייצר לעצמו את רוב הפריימים במשחק, ובין אם זה דרך עוזר אישי שמבין מה קורה על המסך – החומרה החדשה נועדה להפוך את המחשב האישי למרכז AI עצמאי וחזק.

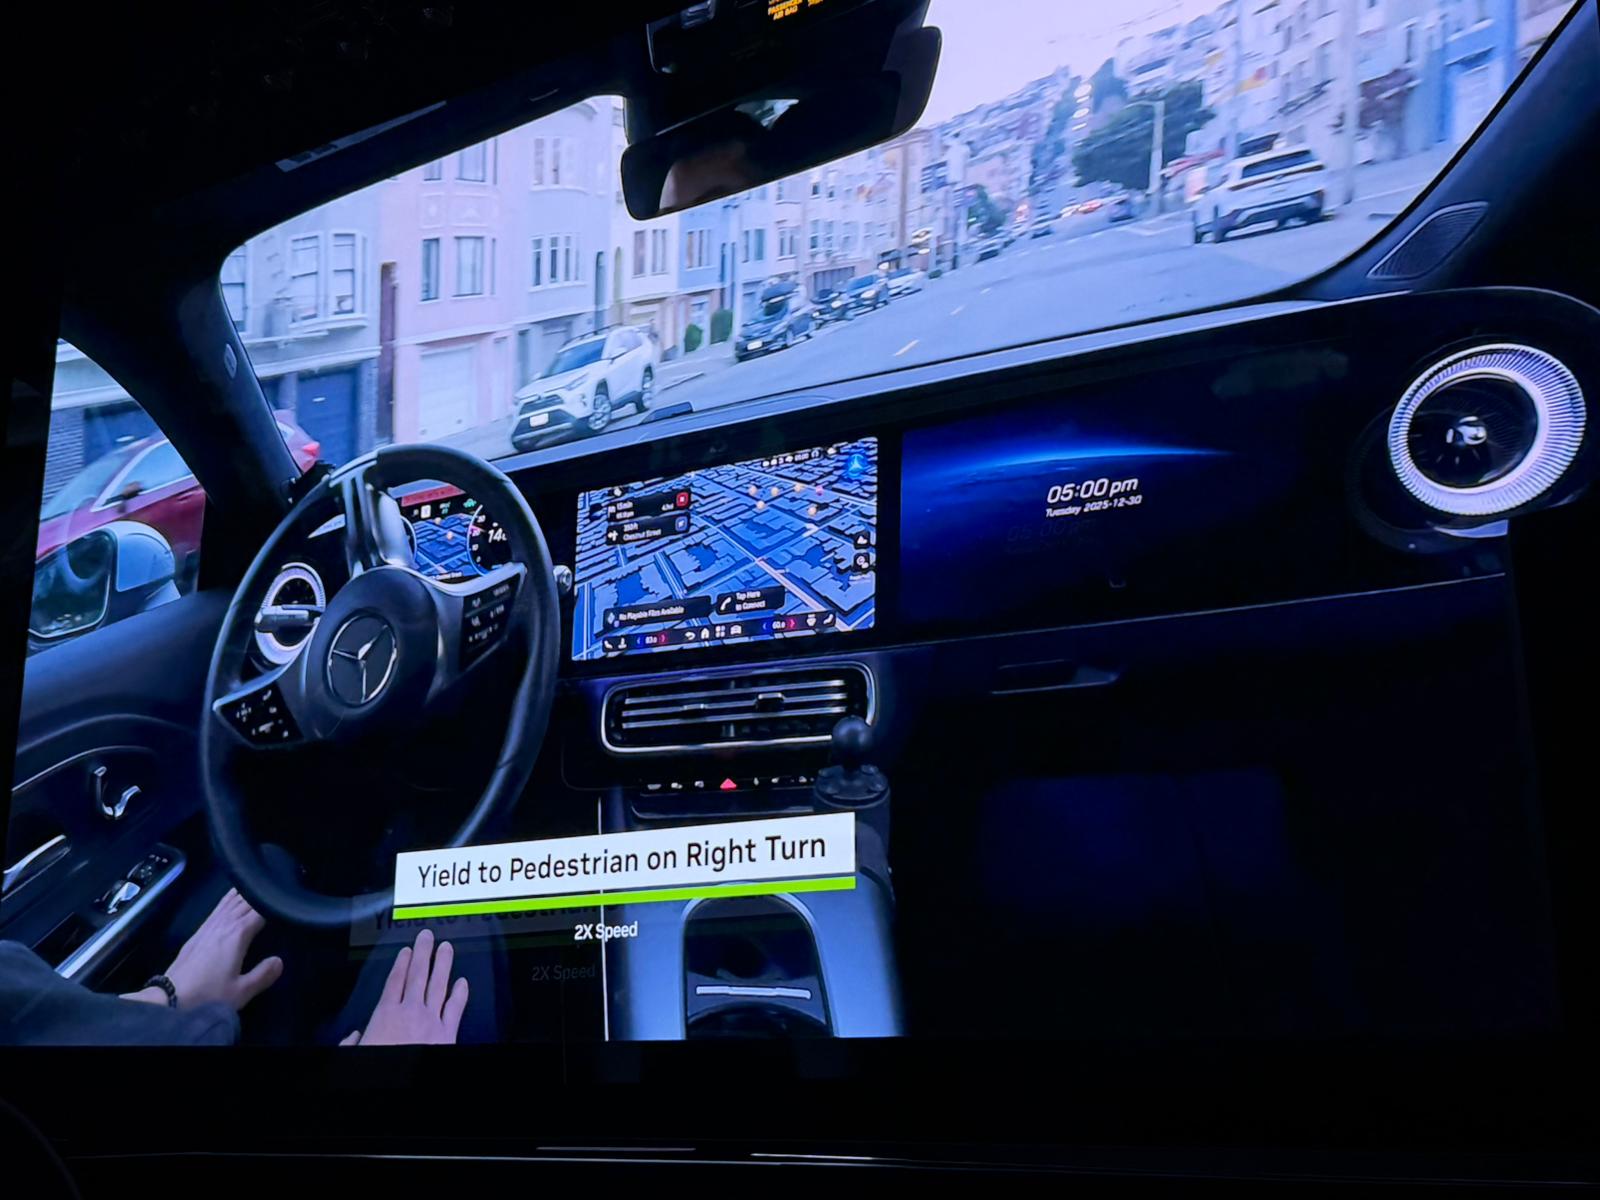
הנושא של Robotaxis (מוניות אוטונומיות) קיבל התייחסות משמעותית, אשר ה-Mercedes-Benz CLA (דגם 2026) הוצגה כאחת המכוניות הסדרתיות הראשונות שתשלב את טכנולוגיית הנהיגה האוטונומית המלאה של החברה, אך בגישה שונה במקצת מהכרזות עבר. במקום להתמקד רק בחומרה של הרכב עצמו, הדגש היה על פלטפורמת ה-AI הפיזית והכלים שיאפשרו לציים כאלה לפעול בקנה מידה רחב. ג'נסן הואנג הזכיר שותפויות מפתח עם יצרניות רכב שמובילות את תחום ה-Robotaxi, כמו Wayve ו-Zoox (של אמזון), שכבר משתמשות בפלטפורמות של NVIDIA (כמו NVIDIA DRIVE Thor) כדי להפעיל את ציי הרכב האוטונומיים שלהן.

למה זה קריטי ל-Robotaxi? מונית אוטונומית צריכה לעבד כמות עצומה של נתונים (מצלמות, רדאר, לידאר) בזמן אמת ולהריץ מודלים של בינה מלאכותית (כמו LLMs לנהיגה) בו-זמנית. Thor מספק 2,000 טרה-פלופס של ביצועי AI, מה שמאפשר לרכב אחד לתפקד כמחשב-על נייד שמסוגל לקבל החלטות נהיגה מורכבות תוך כדי אינטראקציה עם הנוסעים (למשל, לענות לשאלות קוליות). בנוסף, חלק גדול מההתקדמות ב-Robotaxi מגיע מסימולציות. NVIDIA הדגימה כיצד מודלים לנהיגה אוטונומית (כמו ה-VLM – Vision Language Models) מאומנים בתוך Omniverse. במקום שמונית אוטונומית תצטרך לנסוע מיליוני קילומטרים בכביש אמיתי כדי ללמוד מצבי קיצון, היא "נוסעת" בעולם וירטואלי מדויק פיזיקלית. זה מאפשר לפתח Robotaxis בטוחים יותר מהר יותר, כיוון שהם יכולים לתרגל תרחישים נדירים ומסוכנים (כמו ילד שקופץ לכביש בגשם) בלי לסכן אף אחד במציאות.
וכמובן שהיו גם רובוטים
ג'נסן הואנג לא השאיר את הבמה ב-CES 2026 ריקה מרובוטים, והם היו חלק בלתי נפרד מחזון ה-Physical AI של החברה. לצד המכונות הכבדות של שותפים כמו בוסטון דיינמיקס, נצפו על הבמה גם רובוטים קטנים ומפתיעים שהדגימו את הגמישות של הפלטפורמה החדשה.

במהלך המצגת, הצטרפו להואנג על הבמה זוג רובוטים קטנים, "מצפצפים ומקפצים", שהיוו הדגמה חיה לטכנולוגיה החדשה. אחד מהם היה גרסה מוקטנת של Reachy (בשם Reachy Mini), רובוט הומנואיד בקוד פתוח שפותח בשיתוף עם Hugging Face. הרובוטים הללו הופעלו על ידי סוכן AI אישי (Agent) שרץ באופן מקומי על מחשב ה-DGX Spark החדש שהוצג באירוע. המשמעות: ההדגמה הראתה כיצד מודלים פתוחים של שפה וראייה (כמו אלו של NVIDIA ו-Hugging Face) יכולים "להתלבש" על חומרה פיזית קטנה ולהפוך אותה למשתף פעולה אינטראקטיבי ומגיב, ולא סתם צעצוע מתוכנת מראש.
מה שמאפשר לרובוטים הקטנים (וגם לגדולים) לפעול בצורה חכמה הוא שילוב של שני רכיבים מרכזיים שהוכרזו:
- שבב Jetson Thor: מחשב-על זעיר לרובוטיקה, המבוסס על ארכיטקטורת Blackwell. הוא מספק ביצועים של שרת בתוך רכיב קטן וחסכוני בחשמל, ומאפשר לרובוטים להריץ מודלים מורכבים של קבלת החלטות בזמן אמת, ללא צורך בחיבור קבוע לענן.
- מודל GR00T N1.6: מודל יסוד (Foundation Model) חדש ופתוח לרובוטים הומנואידים. המודל הזה מאפשר לרובוטים להבין פקודות בשפה טבעית, לזהות אובייקטים ולבצע פעולות מוטוריות עדינות. הואנג הדגיש כי המודל מאפשר לרובוטים "להכליל" ידע – כלומר, ללמוד לבצע משימה אחת (כמו להרים כוס) ולהשליך את הידע הזה על משימות דומות אחרות.
הרובוטים הקטנים לא היו סתם גימיק חמוד, אלא הוכחת היתכנות: בעזרת השבבים החדשים והמודלים הפתוחים, גם רובוטים קטנים וזולים יחסית יכולים כעת להפגין רמת אינטליגנציה והבנה פיזית שהייתה שמורה בעבר למערכות מחקר יקרות בלבד.
סיכום
נדבך מרכזי בגישתה של NVIDIA הוא הרעיון שמערכות בינה מלאכותית עתידיות חייבות להיות מסוגלות לא רק לייצר טקסט ותמונות, אלא גם להבין את סביבתן ולקיים עמה אינטראקציה. קונספט זה, המכונה לעיתים קרובות "בינה מלאכותית פיזית", היה נושא חוזר לאורך כל המצגות בתערוכת CES. מנכ"ל החברה, ג'נסן הואנג, תיאר זאת כנקודת מפנה הדומה לרגע שבו הבינה המלאכותית הגנרטיבית הציתה לראשונה את דמיונו של הציבור. החברה הציגה גם כלים חדשים, מודלים ושותפויות שנועדו לקדם את תחומי הרובוטיקה, הרכבים האוטונומיים וטכנולוגיות הסימולציה, המאפשרים למכונות להפעיל שיקול דעת, לתכנן ולפעול בבטחה בעולם האמיתי.
בנוסף לפלטפורמות החומרה, ראש NVIDIA דיבר גם על מודלים פתוחים שאומנו על תשתית החברה, במטרה להאיץ פיתוחים בתחומים כמו בריאות, אקלים, חשיבה לוגית, רובוטיקה ואוטונומיה. על פי דיווחים ראשוניים, מודלים ומאגרי נתונים פתוחים אלו נועדו לעודד שיתוף פעולה נרחב יותר ולהאיץ את קצב החדשנות על ידי הנגשת יכולות בינה מלאכותית עוצמתיות לקהל רחב יותר.
כמו כן, תחום הנהיגה האוטונומית רשם הישגים משמעותיים. NVIDIA ממשיכה להרחיב את דריסת הרגל שלה בעולם הרכב באמצעות פלטפורמות ה-Drive ומסגרות עבודה פתוחות המסייעות לשותפיה להטמיע מערכות עזר מתקדמות לנהיג ובסופו של דבר גם יכולות נהיגה ללא מגע יד אדם. לצד זאת, החברה הכריזה על שיתופי פעולה עם יצרניות רכב מובילות, כאשר דגם ה-CLA של מרצדס-בנץ לשנת 2026 הוא אחד הרכבים הסדרתיים הראשונים שישלבו את טכנולוגיית הנהיגה האוטומטית של NVIDIA.


